Відмінності між версіями «Smart Systems Lab»
| (Не показано 12 проміжних версій цього користувача) | |||
| Рядок 95: | Рядок 95: | ||
== Сенсори та засоби взаємодії з пристроями == | == Сенсори та засоби взаємодії з пристроями == | ||
<gallery mode="packed" heights="300px"> | <gallery mode="packed" heights="300px"> | ||
Файл: | Файл:5307845315002048803.jpg|Датчики, дисплеї та органи керування | ||
Файл: | Файл:5307845315002048856.jpg|Модулі ідентифікації, зв’язку та індикації | ||
</gallery> | </gallery> | ||
| Рядок 109: | Рядок 109: | ||
== Ідентифікація об’єктів та обмін даними == | == Ідентифікація об’єктів та обмін даними == | ||
<gallery | <gallery mode="packed" heights="300px"> | ||
Файл: | Файл:5307845315002048804.jpg|Модулі ідентифікації, зв’язку та індикації | ||
</gallery> | </gallery> | ||
| Рядок 136: | Рядок 135: | ||
== Бездротові вузли та керування навантаженнями == | == Бездротові вузли та керування навантаженнями == | ||
<gallery | <gallery mode="packed" heights="300px"> | ||
Файл: | Файл:5300978465454628507.jpg|Модулі бездротового зв’язку та керування навантаженням | ||
Файл: | Файл:5300978465454628503.jpg|Модулі бездротового зв’язку та керування навантаженням | ||
</gallery> | </gallery> | ||
| Рядок 198: | Рядок 197: | ||
== Компоненти та предметні моделі == | == Компоненти та предметні моделі == | ||
<gallery | <gallery mode="packed" heights="300px"> | ||
Файл: | Файл:5307845315002048803.jpg|Компоненти для макетування та предметні моделі | ||
Файл: | Файл:5300978465454628506.jpg|Компоненти для макетування та предметні моделі | ||
</gallery> | </gallery> | ||
| Рядок 230: | Рядок 229: | ||
<p style="text-align: justify;">Обладнанням проєкту користувалися 93 студенти груп ІПЗ-21 (28), ІПЗ-22 (14), ІПЗ-21фб (10), ІПЗ-31 (24) та ІПЗ-32 (17), зокрема студенти з інвалідністю та діти учасників бойових дій: тестування взаємодії модулів за протоколами UART, SPI та I²C, керування двигунами 4WD-роботів за допомогою ШІМ, завантаження й налагодження прошивок через USB-UART-адаптери, автономний транспортний засіб з об’їздом перешкод. Щочетверга проводилися відкриті консультації для всіх бажаючих зі старшим викладачем кафедри [[Повшенюк Андрій Петрович|Андрієм Повшенюком]].</p> | <p style="text-align: justify;">Обладнанням проєкту користувалися 93 студенти груп ІПЗ-21 (28), ІПЗ-22 (14), ІПЗ-21фб (10), ІПЗ-31 (24) та ІПЗ-32 (17), зокрема студенти з інвалідністю та діти учасників бойових дій: тестування взаємодії модулів за протоколами UART, SPI та I²C, керування двигунами 4WD-роботів за допомогою ШІМ, завантаження й налагодження прошивок через USB-UART-адаптери, автономний транспортний засіб з об’їздом перешкод. Щочетверга проводилися відкриті консультації для всіх бажаючих зі старшим викладачем кафедри [[Повшенюк Андрій Петрович|Андрієм Повшенюком]].</p> | ||
<gallery mode="packed" heights="300px"> caption="Демонстрація обладнання на заходах"> | |||
509305857_1261588559246407_6692677068320511967_n.jpg|Ознайомлення учасників заходу з елементами робототехніки | |||
509176498_1261588835913046_5405793136042402066_n.jpg|Демонстрація роботи безпілотних та автономних систем (ст. викладач Андрій Повшенюк) | |||
510575746 1261588819246381 1245780385342351160 n.jpg|Демонстрація робототехніки та систем керування на практиці | |||
Файл:20240327 131119 preview.jpg|Роботизована колісно-гусенична платформа з ультразвуковими дальномірами для відпрацювання алгоритмів об’їзду перешкод | |||
</gallery> | |||
<p style="text-align: justify;">Фото залучення студентів: [https://drive.google.com/drive/folders/1g-R4kuTep3a9L6sZPQ0O10AATKMGqEsh?usp=sharing папка з фотоматеріалами]. Обладнання демонструвалося на заходах [https://www.facebook.com/media/set?vanity=www.nuwm.edu.ua&set=a.1246109920794271 «Наукові пікніки» (31.05.2025)] та [https://www.facebook.com/media/set/?vanity=www.nuwm.edu.ua&set=a.1256504239754839 «Відкритий шкільний університет» (19.06.2025)].</p> | <p style="text-align: justify;">Фото залучення студентів: [https://drive.google.com/drive/folders/1g-R4kuTep3a9L6sZPQ0O10AATKMGqEsh?usp=sharing папка з фотоматеріалами]. Обладнання демонструвалося на заходах [https://www.facebook.com/media/set?vanity=www.nuwm.edu.ua&set=a.1246109920794271 «Наукові пікніки» (31.05.2025)] та [https://www.facebook.com/media/set/?vanity=www.nuwm.edu.ua&set=a.1256504239754839 «Відкритий шкільний університет» (19.06.2025)].</p> | ||
Поточна версія на 16:00, 26 вересня 2026
| Навчальна лабораторія розумних систем (Smart Systems Lab) | |
|---|---|
 Лабораторія, ауд. 150 | |
| Підрозділ | |
| Кафедра інженерії програмного забезпечення та штучного інтелекту ННІ кібернетики, інформаційних технологій та інженерії | |
| Освітня програма | |
| освітня програма «Інтернет речей», спеціальність F2 (121) «Інженерія програмного забезпечення» | |
| Ключове обладнання | |
| безпілотник Autel EVO II Enterprise V2 термінал Starlink 3D-принтер Bambu Lab P1S Combo роботизовані платформи 53 найменування IoT-компонентів | |
| Розташування | |
| м. Рівне, вул. Соборна, 11, ауд. 150 | |
| Контактна інформація | |
| kaf-ipz@nuwm.edu.ua тел. О97 9372О93 |
Smart Systems Lab (навчальна лабораторія розумних систем, ауд. 150) — лабораторія кафедри інженерії програмного забезпечення та штучного інтелекту НУВГП, що забезпечує профільні дисципліни освітньої програми «Інтернет речей». Тут розроблення програмного забезпечення поєднується з роботою над реальними пристроями: від сенсора й мікроконтролера через канал зв’язку та серверну частину до інтерфейсу користувача й корпусу пристрою, надрукованого на 3D-принтері.
Коротко про лабораторію
- Заклад освіти: Національний університет водного господарства та природокористування
- Структурний підрозділ: ННІ кібернетики, інформаційних технологій та інженерії
- Кафедра: інженерії програмного забезпечення та штучного інтелекту
- Розташування: аудиторія 150
- Освітня програма: «Інтернет речей», спеціальність F2 (121) «Інженерія програмного забезпечення», бакалавр
- Електронна база: 53 найменування, 451 одиниця; типова комплектація — 13 робочих наборів
- Мобільні платформи: безпілотник Autel EVO II Enterprise V2; роботизовані набори Keyestudio (колісні, гусеничні, з маніпулятором)
- Зв’язок: Wi-Fi, Bluetooth, 2,4 ГГц, 240–960 МГц, GSM/GPRS, Ethernet, RS-485, Starlink, Iridium (RockBLOCK)
- Прототипування: 3D-принтер Bambu Lab P1S Combo з багатоколірним подаванням AMS
Для чого лабораторія
Матеріальна база охоплює всі рівні кіберфізичної системи. На рівні пристроїв — 53 найменувань електронних компонентів загальною кількістю 451 одиниця (мікроконтролери, сенсори, модулі зв’язку, виконавчі механізми), причому більшість позицій наявна у 13 примірниках, тож кожен студент підгрупи працює з власним комплектом. На рівні мобільних платформ — роботизовані набори та професійний безпілотник. На рівні мереж — від дротових інтерфейсів RS-485 та Ethernet до GSM/GPRS, радіомодулів субгігагерцового діапазону та двох типів супутникового зв’язку: широкосмугового Starlink і вузькосмугового Iridium.
Такий набір дає змогу вибудувати повний цикл розроблення IoT-рішення в межах навчальних дисциплін, курсових і кваліфікаційних робіт, а також використовувати лабораторію для прикладних досліджень кафедри — моніторингу водних об’єктів, агроекологічних показників і стану довкілля.
Безпілотна платформа Autel EVO II Enterprise V2
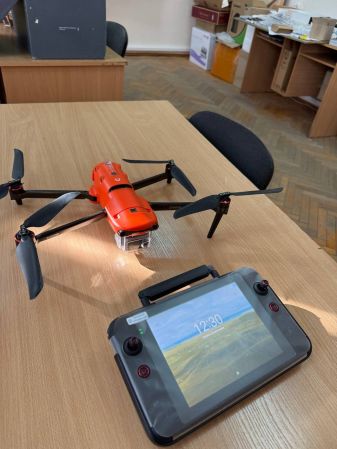
Квадрокоптер Autel EVO II Enterprise V2 із камерою та пультом керування
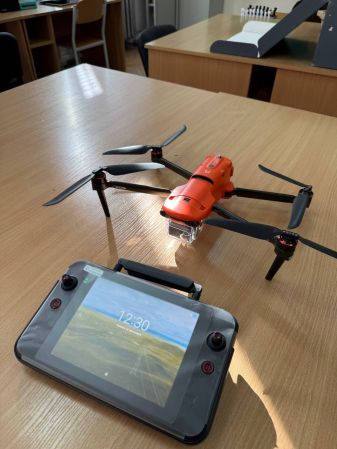
Квадрокоптер Autel EVO II Enterprise V2 із камерою та пультом керування


Флагманом лабораторії є професійний безпілотник Autel EVO II Enterprise V2 — складана промислова платформа для інспекції об’єктів, моніторингу територій, пошуково-рятувальних робіт і картографування. Дрон отримав Віктор Жуковський у межах проєкту програми House of Europe («Дім Європи»), яку фінансує Європейський Союз (відео про отримання дрона).
На відміну від аматорських квадрокоптерів, Enterprise-версія розрахована на тривалі місії й розширюється професійними аксесуарами: прожектором, гучномовцем, стробоскопом, RTK-модулем. Основні характеристики (за даними виробника):
| Характеристика | Значення |
|---|---|
| Час польоту | до 42 хв |
| Дальність передавання відео | до 13 км |
| Максимальна швидкість | до 72 км/год |
| Вітростійкість | до 17 м/с |
| Камера (версія Pro) | сенсор 1″ CMOS 20 Мп, відео 6K, 3× оптичне / 16× цифрове наближення |
| Камера (версія Dual 640T) | тепловізор 640×512 + візуальна камера 48 Мп |
| Сенсорна система | 19 груп сенсорів по всьому корпусу; обхід перешкод на 360° |
| Пульт керування | смарт-пульт з екраном 7,9″ |
| Аксесуари | гучномовець, прожектор, стробоскоп, RTK-модуль (опційно) |
Для підготовки інженерів програмного забезпечення дрон цінний тим, що поєднує вбудовану систему керування, радіоканал, сенсорну підсистему та прикладне ПЗ в одній кіберфізичній системі. На його основі можливі такі види робіт:
- збирання даних для машинного навчання — аерофотознімання полів, водойм і територій для датасетів у задачах комп’ютерного зору;
- аграрний та екологічний моніторинг — оцінювання стану посівів, контроль водних об’єктів і ґрунтів;
- фотограмметрія та ГІС — ортофотоплани й 3D-моделі місцевості за серіями знімків на повторюваних маршрутах;
- програмні інтерфейси — за наявності SDK виробника власні застосунки планування місій і журналювання телеметрії;
- тестування надійності — сценарії втрати зв’язку, автоматичного повернення, оброблення телеметрії з пропусками.
Супутниковий зв’язок: Starlink та Iridium
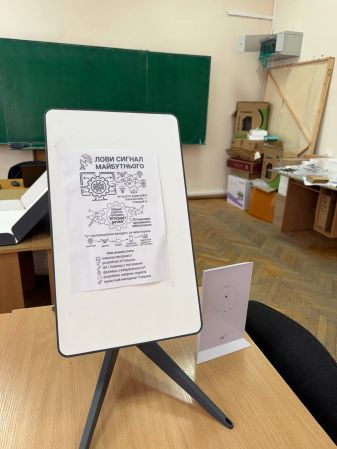
Термінал супутникового зв’язку Starlink
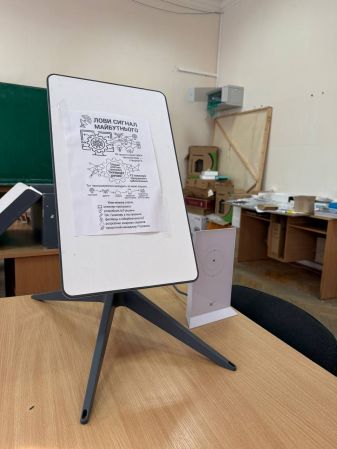
Термінал супутникового зв’язку Starlink


Лабораторія оснащена терміналом Starlink — абонентською станцією системи супутникового інтернету на низькій навколоземній орбіті. Термінал використовує фазовану антенну решітку з електронним наведенням променя, тож не потребує механічного налаштування на супутник. На практичних заняттях студенти розбирають архітектуру термінала (допис 2024 року, демонстрація Starlink).
В умовах воєнного стану Starlink може виконувати подвійну роль: підтримувати інтернет зв’язок під час знеструмлень і збоїв наземних мереж і слугувати навчальним об’єктом для вивчення сучасних інтернет-систем. Студенти мають можливість порівняти наземний і супутниковий канали, виміряти затримку та її коливання, дослідити поведінку MQTT- і HTTP-клієнтів за нестабільного з’єднання.
Супутниковий напрям доповнюють два модеми RockBLOCK Mk2 мережі Iridium із глобальним покриттям — вузькосмуговий канал коротких повідомлень для автономних датчиків у віддалених місцях (метеостанцій, систем моніторингу рівня води). Поєднання обох технологій показує на практиці, як обсяг даних, енергоспоживання та вартість передавання визначають вибір каналу зв’язку.
Сенсори та засоби взаємодії з пристроями
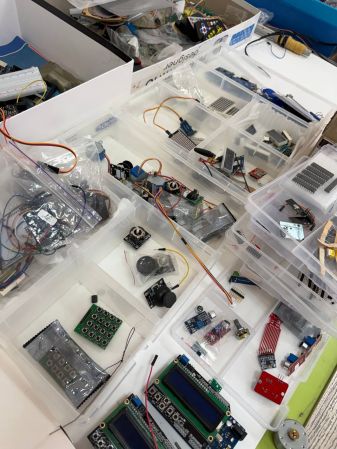
Датчики, дисплеї та органи керування
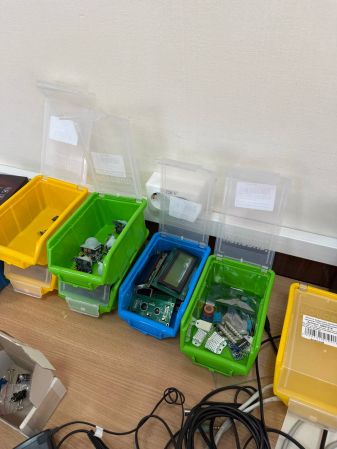
Модулі ідентифікації, зв’язку та індикації


Сенсорна база налічує 18 типів давачів, більшість — у 13 примірниках:
- мікроклімат — DHT22, BMP280, BMP180, герметичний DS18B20 для вимірювань у рідинах і ґрунті;
- рух і положення — інерційний модуль MPU-6050, PIR-датчик HC-SR501, датчик Холла 3144E;
- відстань і перешкоди — ультразвуковий HC-SR04, інфрачервоний GP2Y0A02YK0F, модулі обходу перешкод;
- довкілля та безпека — датчики вологості ґрунту, дощу, освітленості, полум’я та газу;
- промислові давачі — давачі вологості й розрідження, сенсор PHEPT 112VE, модулі NI CompactRIO cRIO-9063.
Для взаємодії з користувачем є LCD-дисплеї 16×2, кольорові TFT-дисплеї, матричні клавіатури 4×4, аналогові джойстики, цифрові енкодери та ІЧ-пульти. На цій базі студенти будують, наприклад, системи моніторингу приміщень із відображенням показників на екрані й передаванням даних на сервер, опрацьовуючи калібрування, фільтрацію шумів і перевірку коректності показників.
Ідентифікація об’єктів та обмін даними
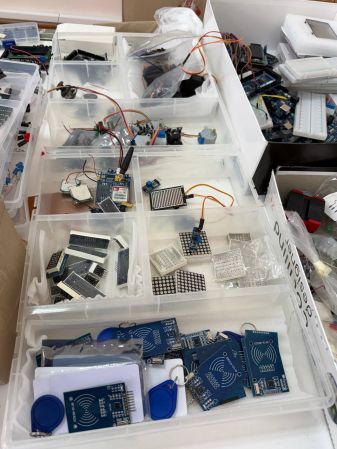
Модулі ідентифікації, зв’язку та індикації

| Технологія | Модуль | Навчальне застосування |
|---|---|---|
| Wi-Fi | ESP8266 (ESP-12, Wi-Fi–UART) | підключення вузлів до MQTT-брокера та REST API |
| Радіоканал 2,4 ГГц | nRF24L01 | сенсорні мережі з низьким енергоспоживанням |
| Субгігагерцовий діапазон | SI4432 | зв’язок на відстань до 1 км, аналог LPWAN |
| Стільниковий зв’язок | SIM900A | передавання даних GPRS, SMS-сповіщення |
| Ethernet | ENC28J60 | дротове підключення шлюзів |
| Промислова шина | MAX485 (RS-485) | протокол Modbus, багатоточкові мережі |
| Безконтактна ідентифікація | RFID-зчитувачі, картки, брелоки | облік обладнання, контроль доступу |
На основі RFID-модулів студенти створюють навчальні системи обліку обладнання, реєстрації подій і контролю доступу: взаємодія з пристроями, база даних, серверний API, перевірка прав користувачів.
Бездротові вузли та керування навантаженнями
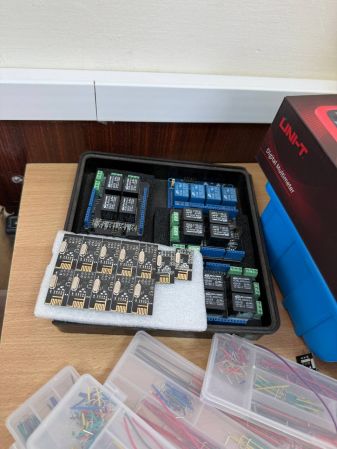
Модулі бездротового зв’язку та керування навантаженням
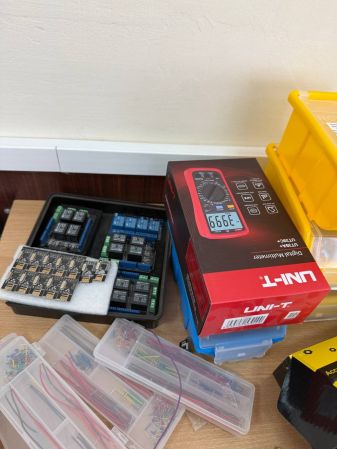
Модулі бездротового зв’язку та керування навантаженням


Виконавча частина включає 4-канальні релейні модулі (5В/10А), крокові двигуни з драйверами ULN2003, сервоприводи 1,5 та 4 кг·см і сервотестери. У поєднанні з бездротовими модулями це дає змогу будувати прототипи автоматизації та дистанційного керування низьковольтними навантаженнями: протокол обміну командами, підтвердження виконання, журналювання станів, реакція на втрату зв’язку. Через IoT-шлюз на базі Orange Pi вузли інтегруються із серверним або вебзастосунком.
3D-друк для створення прототипів IoT
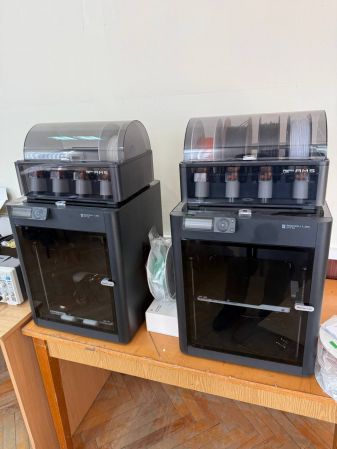
3D-принтер Bambu Lab P1S Combo
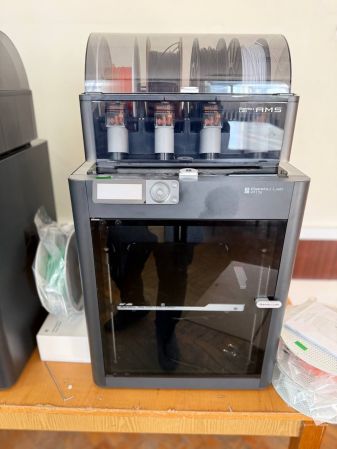
3D-принтер Bambu Lab P1S Combo


Лабораторія оснащена 3D-принтером Bambu Lab P1S Combo — закритим принтером із кінематикою CoreXY, що поставляється разом із системою автоматичного подавання матеріалу AMS (Automatic Material System). AMS тримає чотири котушки філаменту й перемикає їх під час друку, тож модель можна надрукувати кількома кольорами або поєднати різні матеріали (наприклад, основний пластик і розчинну підтримку) без ручної заміни. Закрита камера з активним вугільним фільтром дає змогу працювати не лише з PLA і PETG, а й з ABS та ASA, які потребують стабільної температури.
| Характеристика | Значення |
|---|---|
| Область друку | 256 × 256 × 256 мм |
| Кінематика | CoreXY, закрита камера |
| Максимальна швидкість друкувальної головки | 500 мм/с |
| Максимальне прискорення | 20 м/с² |
| Температура хотенда / столу | до 300 °C / до 100 °C |
| Сопло | 0,4 мм (опційно 0,2 / 0,6 / 0,8 мм) |
| Матеріали | PLA, PETG, TPU, ABS, ASA, PVA, PET; також PA, PC |
| Подавання матеріалу | AMS на 4 котушки (з можливістю розширення до 16 кольорів) |
| Додатково | автоматичне вирівнювання столу, камера для контролю й таймлапсу, вугільний фільтр, Wi-Fi |
На принтері виготовляють корпуси електронних пристроїв, кріплення датчиків і плат, деталі роботизованих платформ. 3D-друк замикає цикл розроблення: студенти перевіряють фізичне компонування — доступ до роз’ємів, розміщення антен — і випробовують прошивку в зібраному пристрої. Цифрові моделі деталей і прошивки ведуться як узгоджені версії одного проєкту.
Мобільні роботи та вбудоване програмне забезпечення
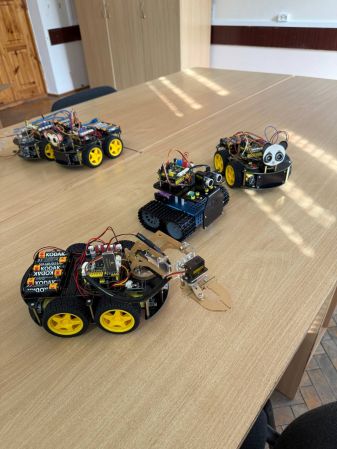
Навчальні роботизовані платформи
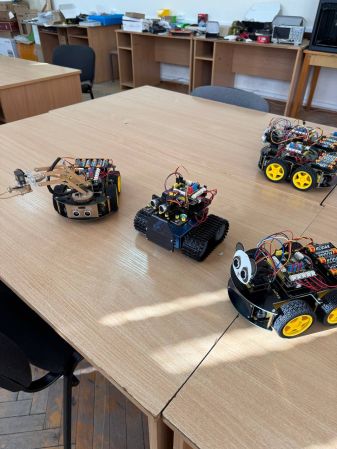
Навчальні роботизовані платформи


Для дисциплін із робототехніки та вбудованого програмування лабораторія має по два комплекти трьох роботизованих наборів Keyestudio, сумісних з Arduino (мікроконтролер ATmega328P). Разом вони охоплюють три типи шасі — колісне, гусеничне та з маніпулятором:
| Набір | К-сть | Шасі та особливості | Сенсори й зв’язок |
|---|---|---|---|
| Keyestudio 4WD BT Robot Car V2.0 | 2 | колісне 4WD; світлодіодна матриця | ультразвуковий далекомір, датчики лінії, ІЧ-приймач, Bluetooth |
| Keyestudio 4WD Mechanical Robot Arm Smart Car | 2 | колісне 4WD з маніпулятором-захватом на 3 сервоприводах | HC-SR04, 3-канальний датчик лінії, ІЧ-приймач, Bluetooth 4.0 (HM-10) |
| Keyestudio DIY Mini Tank Robot V2.0 | 2 | гусеничне; поворотний сервопривід, LED-матриця 8×16 | HC-SR04, фоторезистори, ІЧ-приймач, Bluetooth 4.0 (HM-10) |
На цих платформах відпрацьовують керування двигунами за допомогою ШІМ, рух за лінією, виявлення й об’їзд перешкод, слідування за джерелом світла, керування маніпулятором, дистанційне керування з мобільного застосунку та ІЧ-пульта, автомати станів, обмін за протоколами UART, SPI та I²C. Практичні роботи включають модульне тестування логіки керування та перевірку поведінки системи при відмові сенсора або втраті команди.
Компоненти та предметні моделі
Компоненти для макетування та предметні моделі
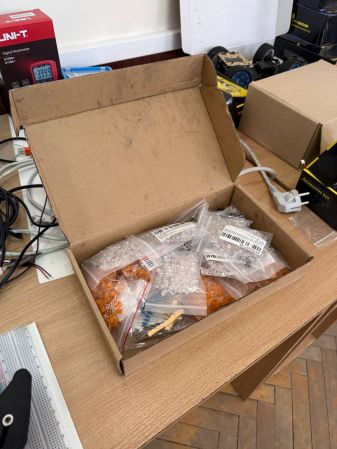
Компоненти для макетування та предметні моделі

Базовий рівень становлять світлодіоди, резистори, макетні плати, набори перемичок, модулі годинника реального часу DS1302, пам’яті EEPROM AT24C256, кардридери SD та перетворювачі логічних рівнів — достатньо, щоб зібрати на макетній платі вузол збирання даних з автономним журналюванням і позначками часу. Предметні моделі слугують об’єктами студентських проєктів: зокрема, шахова дошка з фігурами, надрукованими студентами на 3D-принтері, нині є прототипом для студентського проєкту.
Обчислювальні платформи
- Arduino Mega 2560 (13 шт.) — базова платформа для вивчення периферії, переривань, таймерів і програмування на C/C++;
- STM32F103C8T6 (5 шт.) — 32-бітні мікроконтролери ARM Cortex-M3 для поглибленого вбудованого програмування та RTOS;
- Orange Pi 2G-IoT (3 шт.) — одноплатні комп’ютери під Linux для ролі IoT-шлюзу, локального MQTT-брокера чи периферійних обчислень;
- NI CompactRIO cRIO-9063 (3 шт.) — промислова платформа для систем збирання даних і керування в реальному часі;
- комплекти для макетування Arduino / Raspberry Pi (13 шт.) — стартові набори для індивідуальної роботи кожного студента.
Використання в освітньому процесі
Лабораторія забезпечує дисципліни «Розробка пристроїв на базі Arduino», «Сенсори і виконавчі елементи», «Мікроконтролери та системне програмування», «Комп’ютерні мережі, інтерфейси та протоколи передачі даних», «Проектування, конструювання та надійність інтернету речей», курсові роботи з системного програмування та з програмування інтернету речей, а також мейджор «Комп’ютерна інженерія та робототехніка» (зокрема «Робототехніка та дрони», «Технологія 3D-друку», «Комп’ютерний зір»).
На базі лабораторії виконано низку кваліфікаційних робіт бакалаврів, серед них:
- Дослідження та впровадження компактного цифрового аналога поляроїдного фотоапарата на платформі ESP32
- Розробка серверного програмного забезпечення для керування персональними IoT-трекерами
- Проєктування та розробка мобільного застосунка для системи моніторингу водних резервуарів на базі Flutter
- Проєктування та розробка прототипу охоронної системи будинку з використанням Arduino та ESP32
- Розробка прототипу IoT-системи моніторингу здоров’я
- Розробка системи контролю клімату та моніторингу чадного диму
- Інформаційна система «Смарт-агротеплиця»
Ці проєкти поєднували прошивки на C/C++, MQTT-брокери, HTTP REST API, WebSocket та інші технології. Записи захистів студентських проєктів: трансляція 1, трансляція 2, добірка захистів з IoT-компонентами.
Досвід співпраці з Товариством Червоного Хреста України
Протягом певного періоду в межах проєкту «Освітній простір» Товариство Червоного Хреста України надало лабораторії на період реалізації проєкту додаткове обладнання: багатоцільові набори Arduino Robot Car Kit, робочі станції для програмування, тестування й налагодження мікроконтролерних систем тощо. Після завершення проєкту обладнання повернуто, а отриманий досвід і напрацьовані навчальні матеріали використовуються на власній базі лабораторії.
Обладнанням проєкту користувалися 93 студенти груп ІПЗ-21 (28), ІПЗ-22 (14), ІПЗ-21фб (10), ІПЗ-31 (24) та ІПЗ-32 (17), зокрема студенти з інвалідністю та діти учасників бойових дій: тестування взаємодії модулів за протоколами UART, SPI та I²C, керування двигунами 4WD-роботів за допомогою ШІМ, завантаження й налагодження прошивок через USB-UART-адаптери, автономний транспортний засіб з об’їздом перешкод. Щочетверга проводилися відкриті консультації для всіх бажаючих зі старшим викладачем кафедри Андрієм Повшенюком.
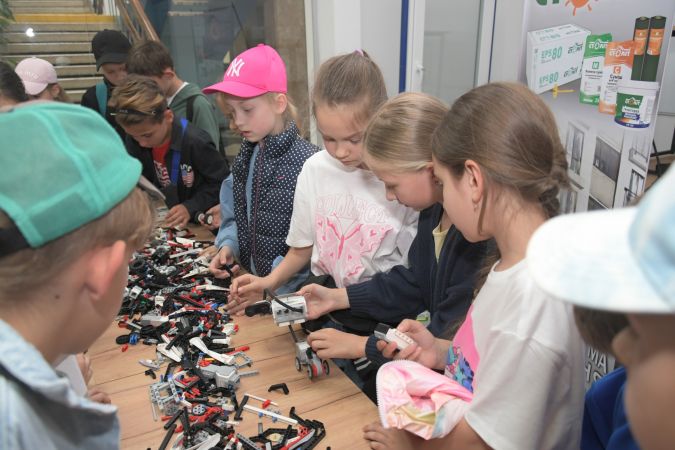
Ознайомлення учасників заходу з елементами робототехніки
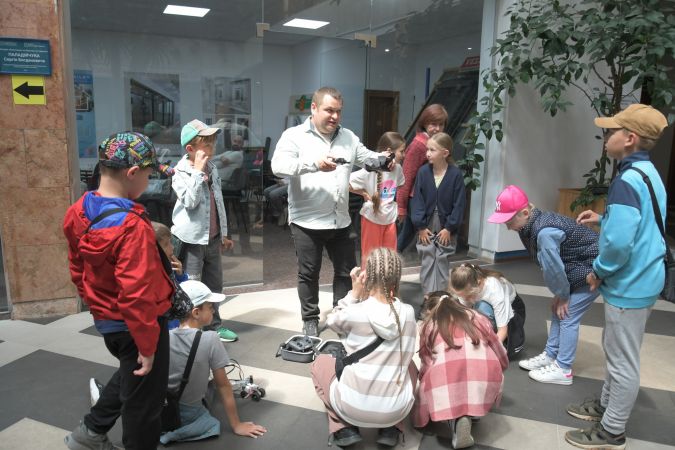
Демонстрація роботи безпілотних та автономних систем (ст. викладач Андрій Повшенюк)
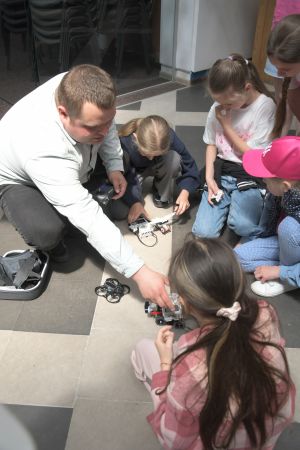
Демонстрація робототехніки та систем керування на практиці
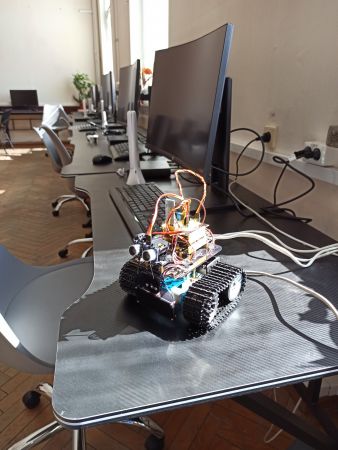
Роботизована колісно-гусенична платформа з ультразвуковими дальномірами для відпрацювання алгоритмів об’їзду перешкод


Фото залучення студентів: папка з фотоматеріалами. Обладнання демонструвалося на заходах «Наукові пікніки» (31.05.2025) та «Відкритий шкільний університет» (19.06.2025).
Перелік обладнання
За даними акта інвентаризації матеріальних цінностей аудиторії 150 та закупівлі роботизованих наборів. Разом: 53 найменування, 451 одиниця.
| Найменування | К-сть, шт. |
|---|---|
| Плата Arduino Mega 2560 | 13 |
| Плата STM32 (STM32F103C8T6) | 5 |
| Одноплатний комп’ютер Orange Pi 2G-IoT | 3 |
| Корпус Black Box для Orange Pi | 3 |
| Комплект для макетування Arduino / Raspberry Pi | 13 |
| Модуль cRIO-9063 (NI CompactRIO) | 3 |
| Найменування | К-сть, шт. |
|---|---|
| Keyestudio 4WD BT Robot Car V2.0 | 2 |
| Keyestudio 4WD Mechanical Robot Arm Smart Car | 2 |
| Keyestudio DIY Mini Tank Robot V2.0 | 2 |
| Найменування | К-сть, шт. |
|---|---|
| Акселерометр і гіроскоп MPU-6050 | 13 |
| Герметичний датчик температури DS18B20 | 13 |
| Модуль температури й вологості DHT22 | 13 |
| Модуль тиску й температури BMP280 | 13 |
| Мініатюрний модуль GY-68 (BMP180) | 5 |
| Датчик руху PIR HC-SR501 | 13 |
| Ультразвуковий датчик відстані HC-SR04 | 13 |
| Давач відстані GP2Y0A02YK0F | 13 |
| Модуль датчиків обходу перешкод | 13 |
| Датчик вогню (полум’я) | 13 |
| Гігрометр — датчик вологості ґрунту | 13 |
| Датчик дощу (погодний модуль) | 10 |
| Аналоговий датчик газу (алкоголь, бензин) | 5 |
| Модуль датчика Холла 3144E | 5 |
| Світлочутливий датчик | 5 |
| Давач вологості | 3 |
| Сенсор PHEPT 112VE | 3 |
| Давач розрідження | 3 |
| Найменування | К-сть, шт. |
|---|---|
| Інфрачервоний пульт із приймачем | 13 |
| Аналоговий джойстик | 13 |
| Матрична клавіатура 4×4 | 13 |
| Цифровий енкодер PEC11R-4220F-N0024 | 13 |
| LCD-дисплей 16×2 | 13 |
| TFT-дисплей 1,44″ | 5 |
| Найменування | К-сть, шт. |
|---|---|
| Модуль Wi-Fi–UART ESP8266 | 13 |
| Модуль Wi-Fi ESP8266 ESP-12 | 5 |
| Радіомодуль nRF24L01 (2,4 ГГц) | 13 |
| Радіомодуль SI4432 (240–960 МГц, до 1 км) | 5 |
| Модуль GSM/GPRS SIM900A | 5 |
| Модуль Ethernet ENC28J60 | 5 |
| Трансівер RS-485 MAX485 | 13 |
| Модуль RFID | 5 |
| Супутниковий модем RockBLOCK Mk2 (Iridium) | 2 |
| Найменування | К-сть, шт. |
|---|---|
| 4-канальний модуль реле 5 В / 10 А | 5 |
| Кроковий двигун із драйвером ULN2003 | 13 |
| Сервопривід 1,5 кг·см | 13 |
| Сервопривід S3003 4 кг·см | 13 |
| Сервотестер | 5 |
| Найменування | К-сть, шт. |
|---|---|
| Модуль годинника реального часу DS1302 | 5 |
| Модуль EEPROM AT24C256 (256 кБ, I²C) | 10 |
| Кардридер SD для Arduino | 5 |
| 4-канальний перетворювач логічних рівнів | 13 |
| Набір контактних перемичок | 13 |
| Комплект перемичок для безпаяльного монтажу | 5 |